Comprendre la consigne dans un système asservi : grandeur imposée, comparaison, erreur et stabilité
Identifier la consigne d'un système asservi, la distinguer de la sortie mesurée, calculer l'erreur ε = consigne − mesure et expliquer en quoi le réglage de la boucle conditionne la stabilité et la précision.
Les points essentiels
- La consigne est la valeur que l'utilisateur ou un superviseur demande à la sortie du système d'atteindre et de maintenir (vitesse, position, température, débit...). Elle est choisie en entrée, elle n'est pas mesurée.
- La sortie est la grandeur réellement obtenue sur le système. Elle est mesurée par un capteur, et c'est cette mesure qui est renvoyée dans la boucle de retour pour être comparée à la consigne.
Les mots à connaître
- Consigne
- Valeur de référence de la grandeur à asservir, imposée à l'entrée de la chaîne d'asservissement (par l'utilisateur ou un programme) et que la sortie doit atteindre.
- Erreur (écart)
- Différence ε = consigne − mesure de la sortie, calculée par le comparateur à partir de grandeurs de même nature ; elle alimente le correcteur.
Un exemple pour comprendre
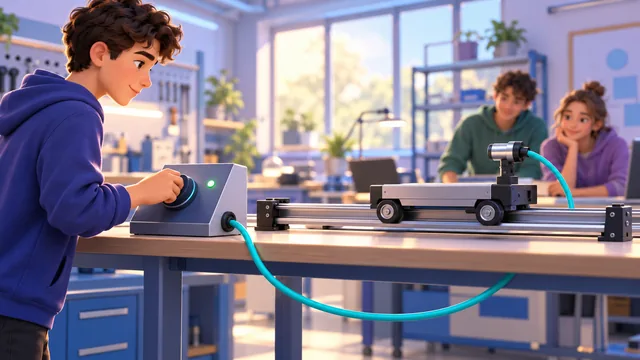
Un régulateur de vitesse de chariot reçoit une consigne de 1,20 m/s. Le capteur mesure à un instant donné 0,95 m/s. Calculer l'erreur, indiquer son signe et dire quelle action le correcteur doit commander sur le moteur.
La consigne est 1,20 m/s et la mesure 0,95 m/s, de même unité : la comparaison est licite. L'erreur vaut ε = 1,20 − 0,95 = 0,25 m/s. Elle est positive : la sortie est inférieure à la consigne. Le correcteur doit donc commander une action qui augmente la vitesse (augmenter la tension d'alimentation du moteur). Plus tard, quand la vitesse mesurée atteindra 1,20 m/s, l'erreur deviendra nulle et la commande se stabilisera.